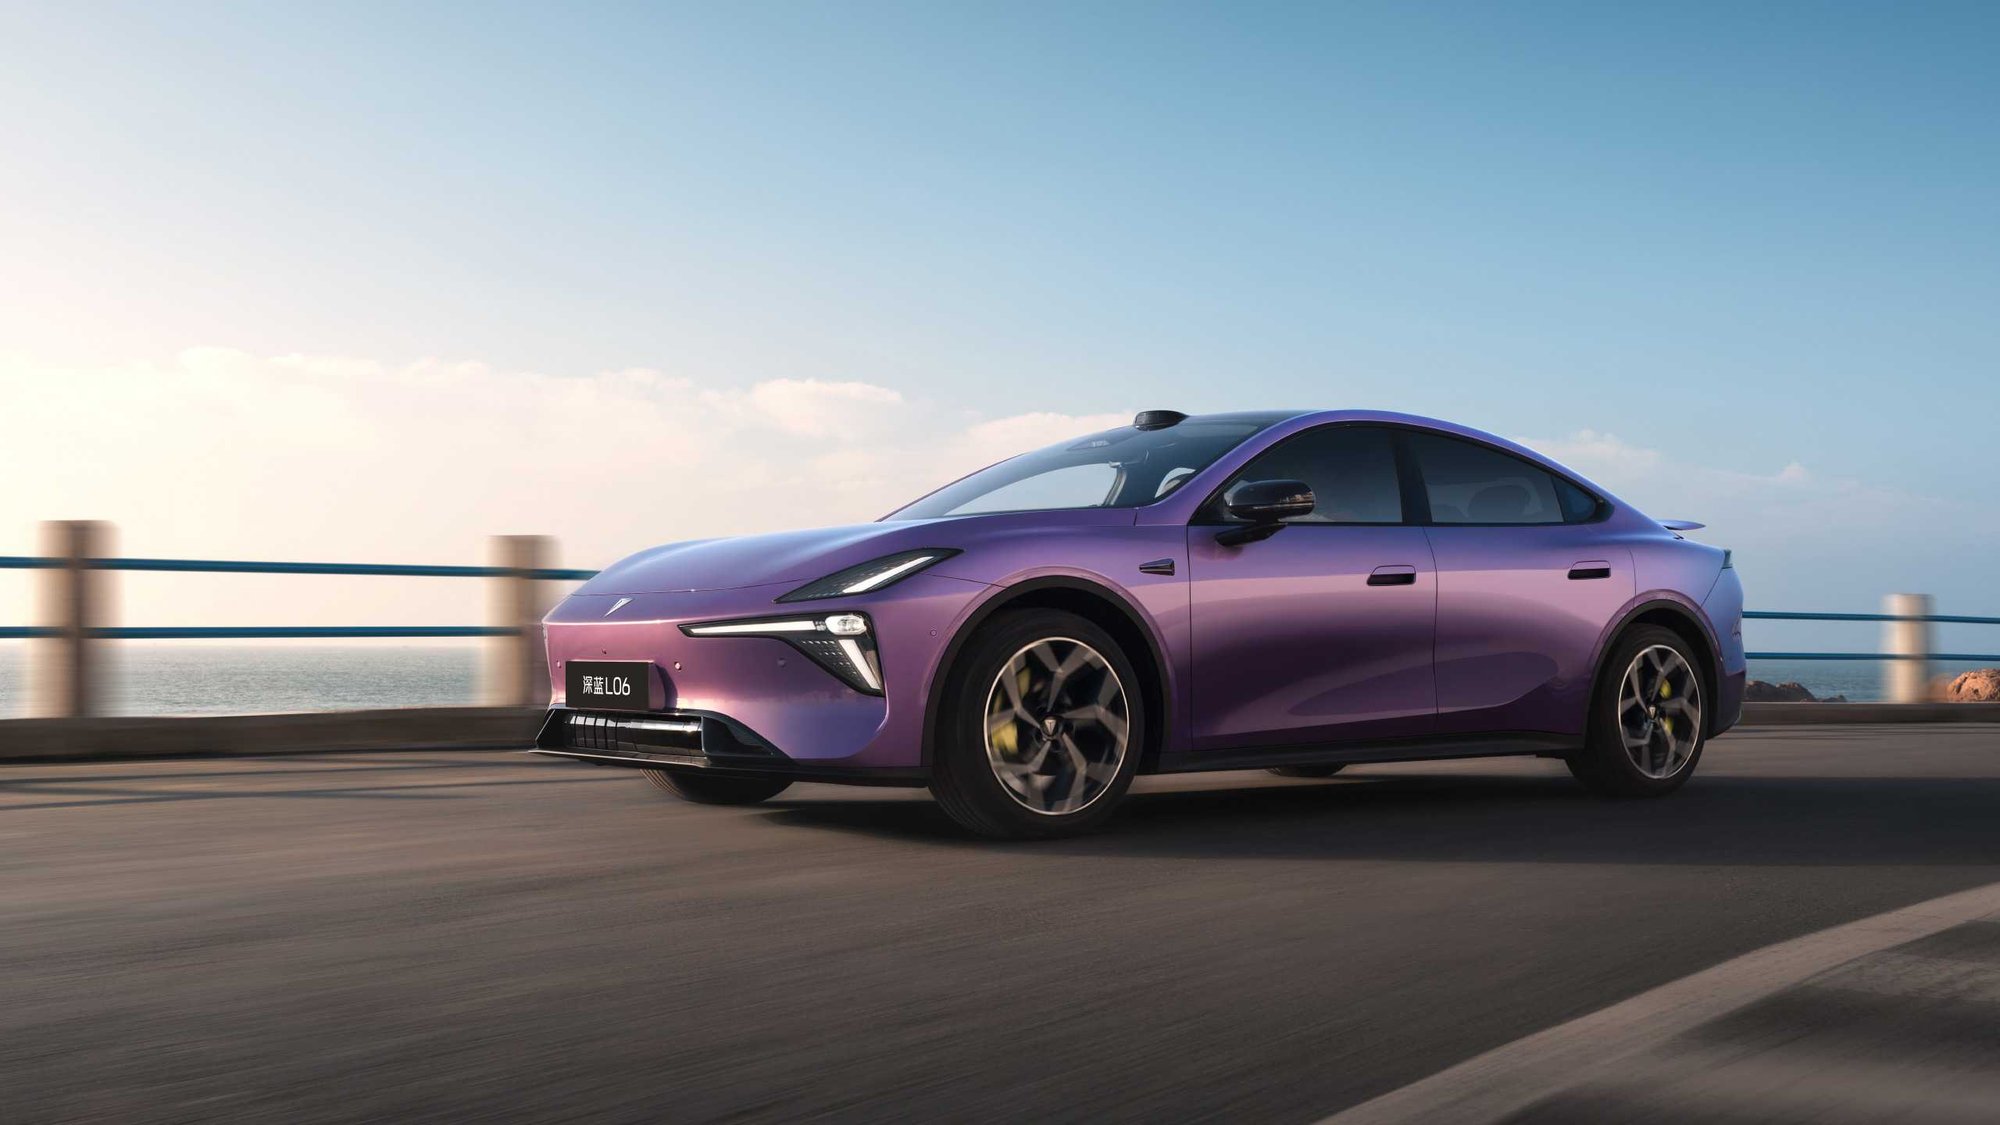
Om vi lägger åt sidan marknadsföring och känslor och bara ser på den här bilen ur ett ingenjörsperspektiv, är informationsmängden om Deepal L06 faktiskt ganska "gedigen":
Mellanstor helelektrisk bil: 4830×1905×1480 mm, axelavstånd 2900 mm
Drivlina: 200 kW enkelmotor, två CLTC-räckvidder på 560 km / 670 km
Chassi: Fjärde generationens MagneRide® magnetorheologisk aktiv fjädring
Aktiv säkerhet: Älgtest vid CATARC 85,6 km/h
Intelligens: Lidar som standard i alla versioner + 3 nm bilklassad cockpit-chip + AR-HUD
Nedan plockar vi isär "spec-bunten" och tittar punkt för punkt på den ingenjörsmässiga implementationslogiken för att se vilka problem den faktiskt löser.
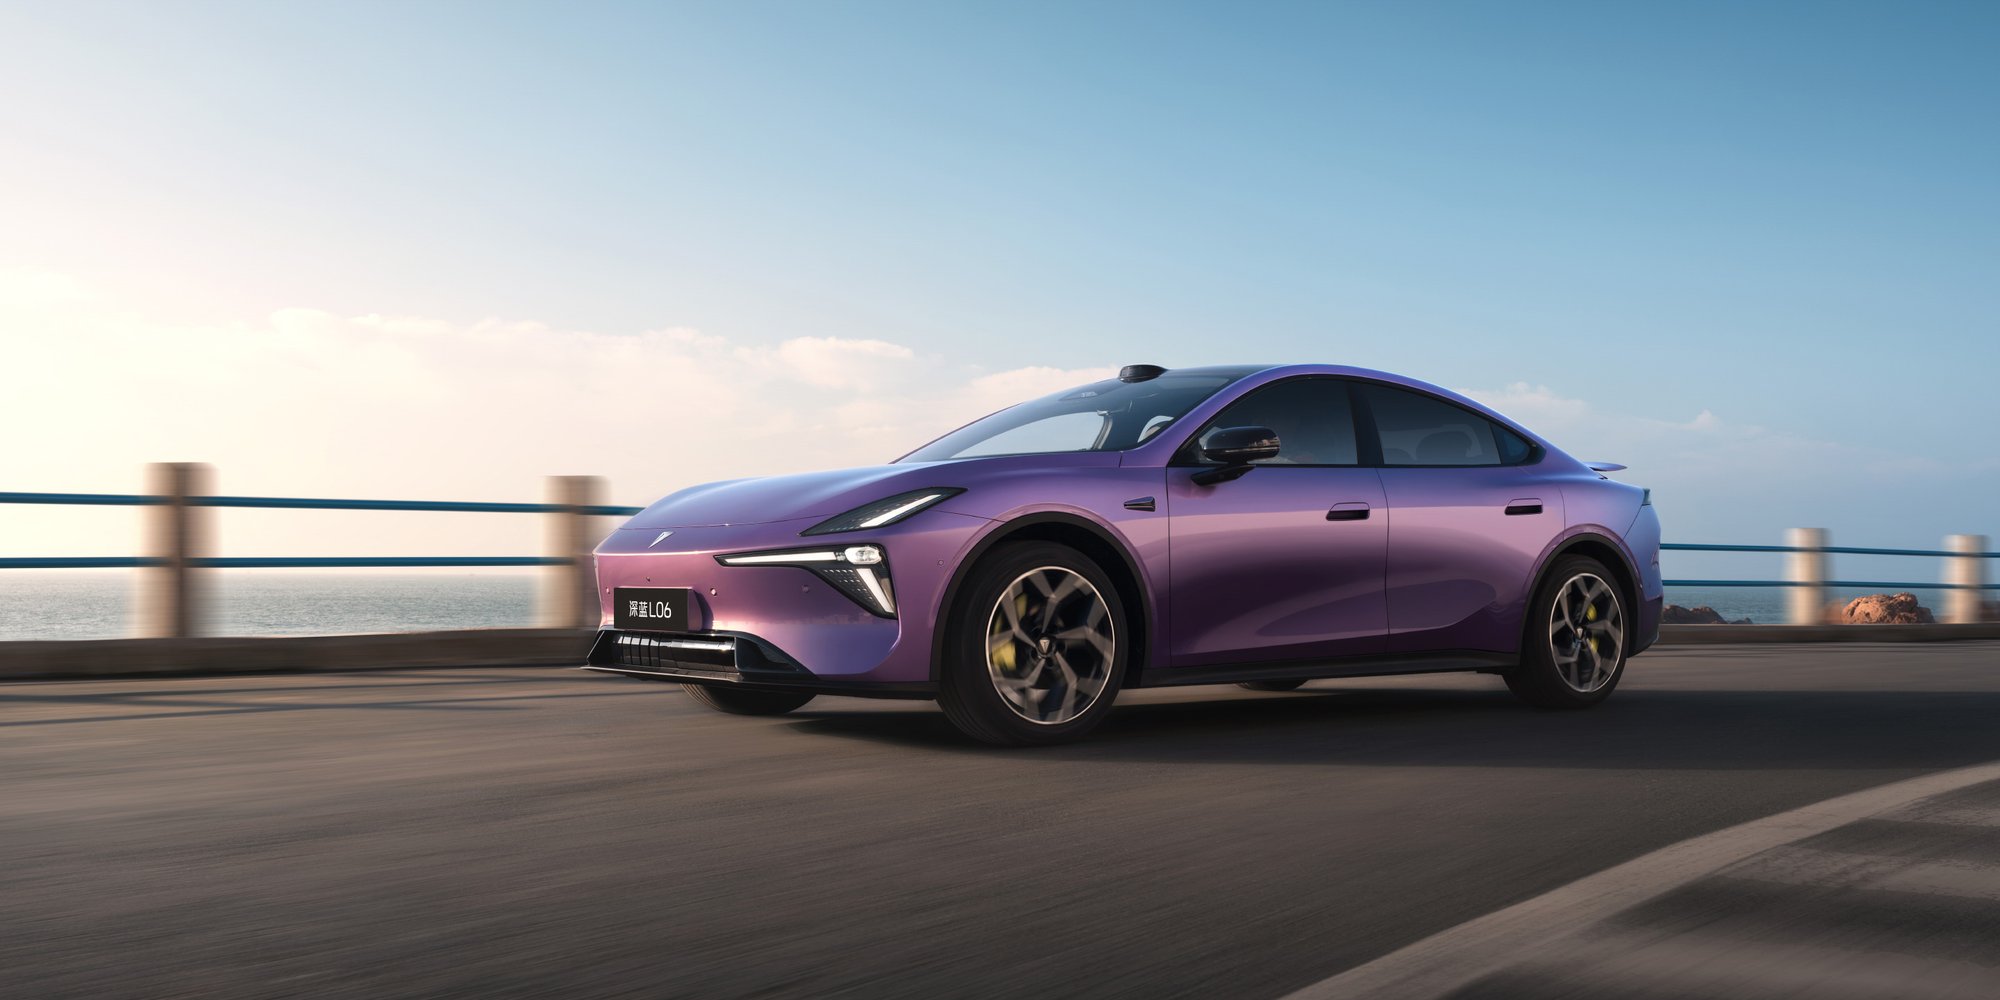
I. Fordonets positionering: "förskjuten design" avseende storlek och pris
1. Storlek och plattformsorientering
4830 mm karosslängd + 2900 mm axelavstånd – dessa siffror faller standardmässigt inom B-segmentet/mellanstor helelektrisk sedan.
Det ger två direkta ingenjörsmässiga begränsningar:
Större karossinerti:
När längd och axelavstånd ökar, ökar även girtröghetsmomentet, vilket är ogynnsamt för styrrespons och filbytesmanöverbarhet. Detta kräver att chassi och styrsystem kompenserar i kalibreringen (styrgradient, assistanskurva, fördelning av krängningsstyvhet etc.).
Rymligare paketeringsutrymme:
Utrymmesfördelningen mellan batteripaket, kupé och bagageutrymme blir enklare att göra till en "balanserad lösning", där man kan hitta en jämviktspunkt mellan räckvidd och bagageutrymme.
2. Okonventionell kombination av pris och hårdvara
Det tillfälliga priset på 132 900–154 900 yuan motsvarar i teorin:
Förenklad chassistruktur
Reducerade högkostnadssensorer
Cockpit-SoC från en eller två generationer bakåt
Men L06 stoppar in lidar, magnetorheologisk aktiv fjädring och 3 nm-chip – dyra och komplexa komponenter – och gör därmed i grunden en sak:
Att med en mellanstor bils volym + nyckelhårdvara från medelklass/premiumklass pressa sig ned i A+-prisklassen.
Kravet det ställer på det bakre ingenjörsteamet blir: att med storskalig leverans och plattformsarkitektur späda ut kostnaden för denna hårdvara, snarare än att ständigt skala bort i "finjusteringen" på frontsidan.
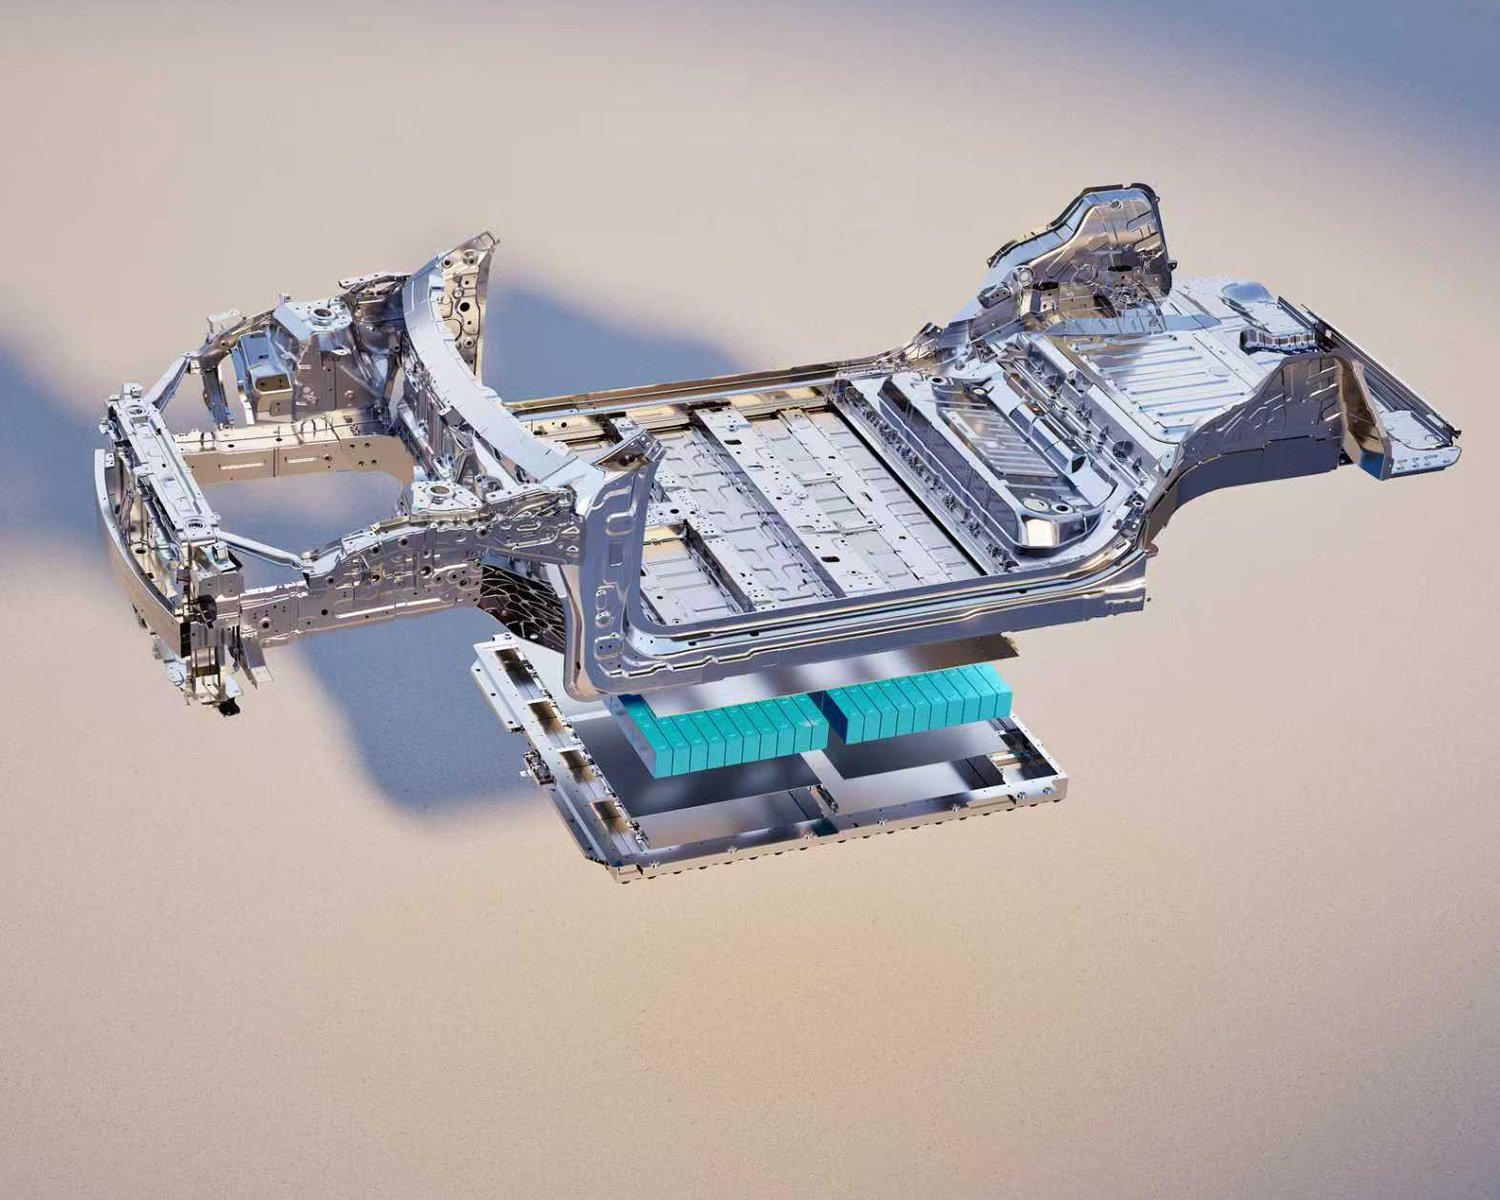
II. Drivlina och energisystem: balansen mellan 200 kW + två batterikapaciteter
1. Eldrivsystem: 200 kW enkelmotor
200 kW är för en mellanstor helelektrisk sedan en ganska sund kalibrering:
Å ena sidan är effekttäthet och kostnad hanterbara – man behöver inte dimensionera överdrivet stora motorer, växelriktare och kylsystem för extrem prestanda;
Å andra sidan ger det, tillsammans med motorns momentana vridmomentsutgång (specifikt vridmoment ej offentliggjort), redan ett tydligt "överskott" för 0–100 km/h och mellansegmentsacceleration i vardagliga scenarier, vilket lämnar kalibreringsingenjörerna ett relativt stort justeringsutrymme – man kan göra det mjukt och komfortorienterat, eller göra det till en mer direkt responsiv sportlogik.
2. Batterikapacitet: 56,12 kWh / 68,82 kWh
Två kapaciteter motsvarar 560 km / 670 km CLTC-räckvidd, och logiken på ingenjörssidan är ungefär:
56 kWh-alternativet:
Lättare batteri, gynnsamt för köregenskaper, energiförbrukning och kostnadskontroll;
Passar stadspendling + närområdesresor, något högre laddningsfrekvens, men mer smidigt dynamiskt beteende.
69 kWh-alternativet:
Större räckviddsmarginal, passar användare med hög andel motorväg/långresor;
Ökad fordonsvikt ställer högre krav på fjädrings- och bromssystemkalibrering, och kräver ny balansering av komfort kontra krängning och nigning.
Ur ingenjörsperspektiv är detta en strategi med **"två energiversioner under samma chassi"**, där olika batterikapaciteter täcker olika användningsscenarier samtidigt som merparten av strukturkomponenterna återanvänds, vilket minskar den totala utvecklings- och tillverkningskomplexiteten.
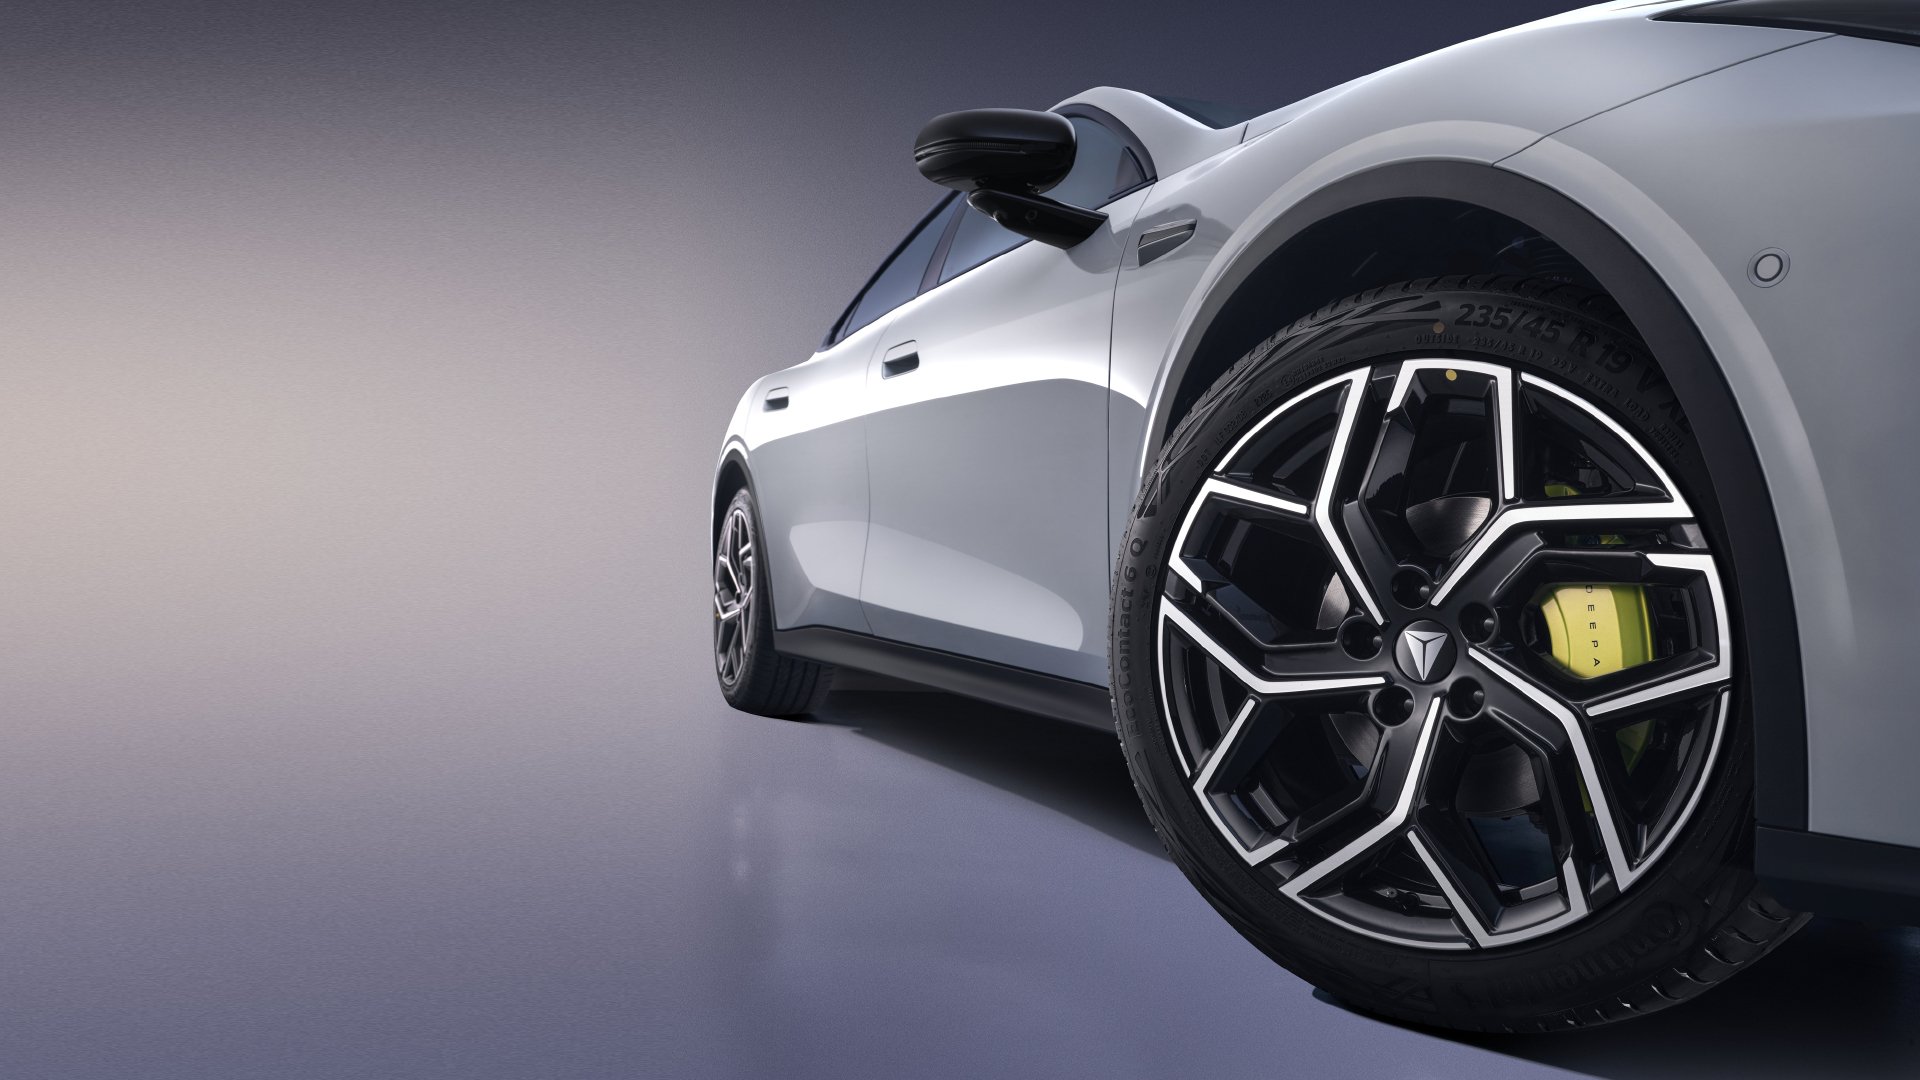
III. Chassits kärna: Fjärde generationens MagneRide® + älgtest vid 85,6 km/h
Här ligger tyngdpunkten i fordonets ingenjörsarbete.
1. Teknisk logik för magnetorheologisk aktiv fjädring
Fjärde generationens MagneRide® magnetorheologiska aktiva fjädring består i kärnan av tre delar:
Själva magnetorheologiska dämparen
Inuti används en dämpvätska med magnetiska partiklar, vars viskositet momentant kan öka under inverkan av ett magnetfält;
Genom att strömföra spolen styrs magnetfältets styrka, vilket möjliggör finjustering av dämpkraften.
Elektronisk styrenhet (ECU) och regleralgoritm
Via kaross- och hjulsensorer (acceleration, fordonshastighet, rattvinkel, girhastighet etc.) samlas data in i realtid;
Reglerfrekvensen ligger vanligtvis på millisekundnivå (specifika värden ej offentliggjorda), långt högre än traditionella elektroniskt justerbara stötdämpare.
Fordonsövergripande samkalibrering
Fjädringsdämpningen måste matchas med fjäderstyvhet, krängningshämmarens styvhet och däckdimension;
Samtidigt samverka med styrassistanskurvan och ESP/ESC-algoritmer för att säkerställa fasmariginal och körmässig konsekvens under gränslägen.
Förenklat:
Vanlig fjädring är "förutbestämd", medan magnetorheologisk fjädring – med strukturen låst – breddar fjädringens arbetsfönster genom "realtidsjustering av dämpning".
Det direkta resultatet för användarens upplevelse:
Vid små ojämnheter kan den vara mjuk och filtrera finare;
Vid kraftiga styrrörelser och snabba filbyten kan den momentant bli hårdare och dämpa krängning och attitydförändringar.
2. Den ingenjörsmässiga betydelsen av älgtestet vid 85,6 km/h
Älgtestet är i grunden ett samlat prov på fordonets **förmåga till extrem filbytesmanöver och stabilitet**:
Det undersöker girrespons, krängningskontroll, däckens greppgräns, ESP:ns ingreppslogik etc.;
Resultatet 85,6 km/h visar att bilen under standardiserade testförhållanden, vid snabba vänster-höger-filbyten, har en stabil bakvagn, kontrollerbar krängning och en rimlig arbetslogik hos det elektroniska stabilitetssystemet.
Några ingenjörsmässiga slutsatser (alla rimliga härledningar baserade på själva resultatet, inte officiella data):
Fjädringsdämpningens kalibrering betonar "stöd":
För att bibehålla karossattityden vid snabba filbyten i hög hastighet är dämpningen och krängningsstyvheten i mellan- och långslag inte alltför "mjuk".
Däckens grepp och avvägning är rimlig:
Om däcken är alltför lågrullmotståndsorienterade med otillräckligt grepp, skulle älgtestets gräns i förtid bestämmas av däckens sidoglidning;
Resultatet 85,6 km/h visar att den laterala fästmarginalen är relativt tillräcklig.
ESP-logiken är förhållandevis "linjär":
Under gränslägen, om ESP ingriper för kraftigt och för ofta, får bilen en onaturlig känsla av att "dras framåt", vilket också påverkar den passerbara hastigheten;
Ett högre resultat innebär vanligtvis att algoritmerna för kontroll av girhastighet och slirdvinkel är relativt mogna.
Sammanfattningsvis:
För ingenjörer är detta resultat inte något att "skryta" med, utan det visar att chassit + elsystemet har en relativt bred säkerhetsmarginal i extrema undanmanöverscenarier.
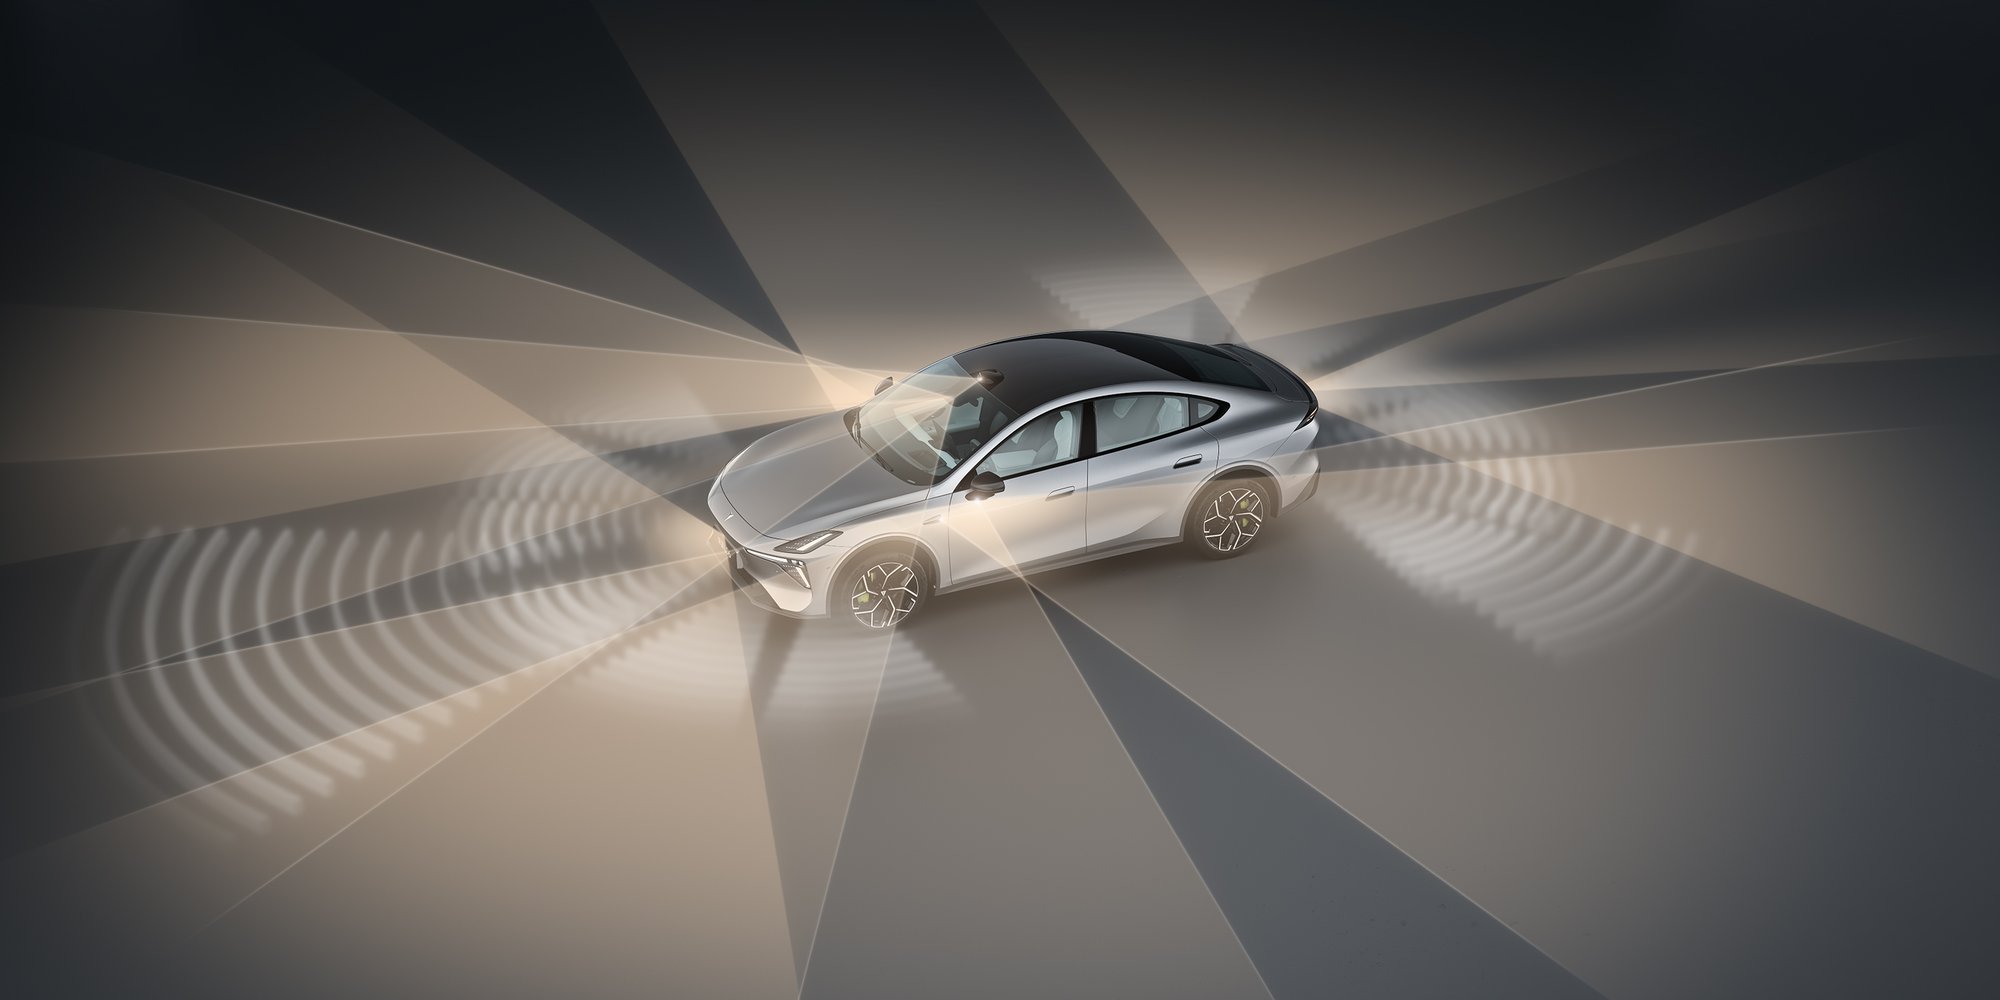
IV. Intelligens och elektronikarkitektur: kombinationen lidar + 3 nm-chip + AR-HUD
Lidar i alla versioner: förhandstilldelning av perceptions-"taket"
Lidar som standard i alla versioner har två ingenjörsmässiga innebörder:
Nuvarande funktion:
Utöver traditionell kamera + millimetervågsradar tillförs högprecisions rasterperception av tredimensionellt rum;
Tydlig förstärkning för igenkänning av små objekt och hinderdetektering i mörker/regn och dimma.
Utrymme för framtida OTA:
När sensorhårdvaran väl är på plats kan man genom algoritmuppdateringar kontinuerligt förbättra förmågan i komplexa scenarier som stadsmiljö, på- och avfarter, möte på smala vägar och fotgängare som korsar;
För plattformsutveckling kan denna lidar i framtiden också användas i en enhetlig mjukvarustack för andra modeller.
Ur ingenjörsperspektiv är det mer avgörande: att sätta perceptionshårdvarans "tak" högt från början, så att mjukvaruteamet inte i framtiden begränsas av "hårdvaruflaskhalsar".
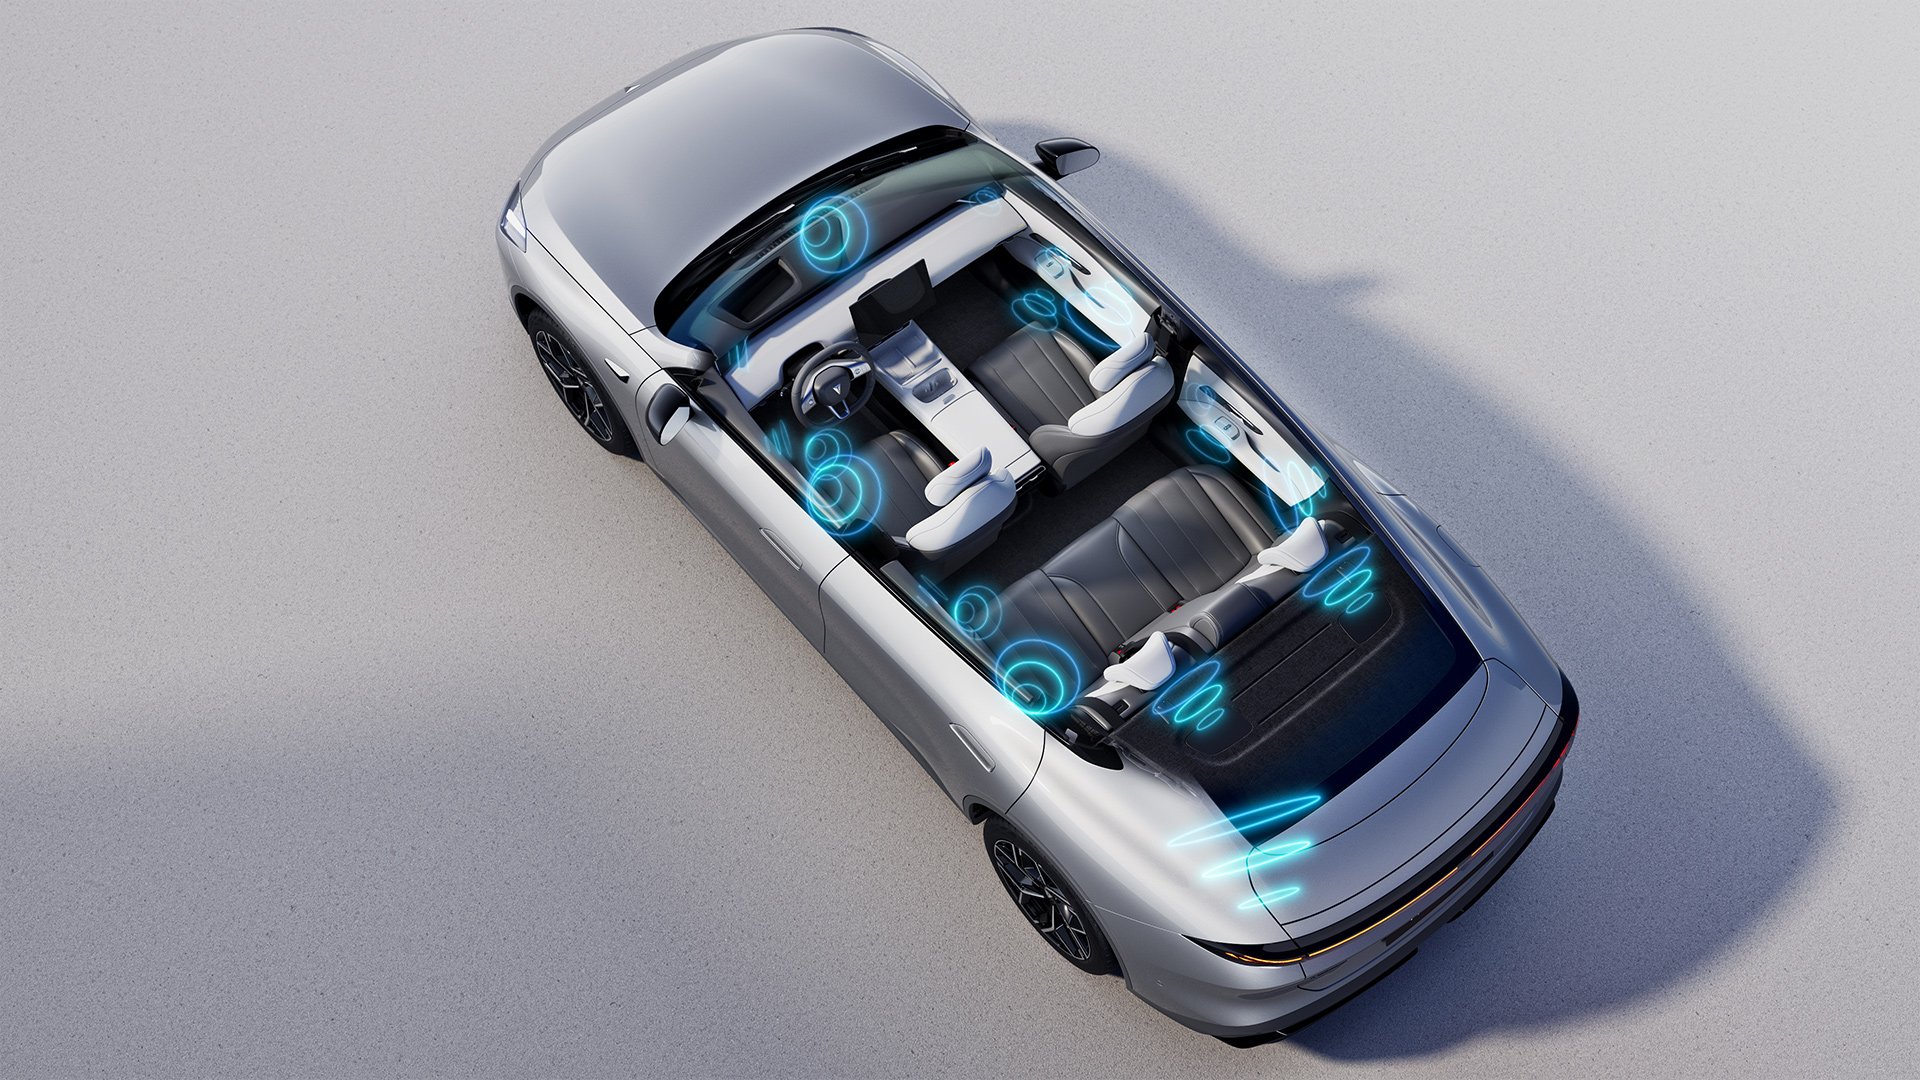
3 nm bilklassad cockpit-chip: balanspunkten mellan beräkningskraft och effektförbrukning
3 nm-processens chipfördelar är ganska intuitiva:
Högre beräkningskraft/effektförbrukningsförhållande:
Vid samtidig körning av UI-rendering, taligenkänning, navigationsberäkning och bilappar i cockpitdomänen förbättras samtidighetskapaciteten;
Kontrollerbar värmeavledning och stabilitet:
Bilklassade miljöer ställer hårda krav på höga temperaturer, vibrationer etc., och låg effektförbrukning är positivt för både termisk design och tillförlitlighet.
För ingenjörsteamet innebär detta:
På hårdvarunivå reserveras marginal för mer komplex cockpitinteraktion och multi-domänfusion;
I framtida iterationer kan man införa mer komplexa UI-effekter, 3D-kartor och multimédiappar i bilen utan att oroa sig för att "beräkningskraften tar slut".
50-tums AR-HUD: förändring av HMI-strategin
Att göra en stor AR-HUD till den centrala informationsutgången har två ingenjörsmässiga inriktningar:
Minska blickförflyttning:
Information som hastighet, navigering och filassistans lyfts fram i synfältet, vilket minskar frekventa byten av ögonfokus/blick från vägen till instrumentpanelen;
Detta hjälper både trötthet och säkerhet vid långkörning.
Informationsskiktning:
Kritiska statusar (hastighet, hastighetsgräns, navigationsvägledning) placeras i HUD;
Sekundära statusar och inställningar (klimatanläggning, multimedia, fordonsinställningar) hamnar på mittskärmen;
Detta är en typisk ergonomisk skiktstrategi som förhindrar att bilens system "vräker all information på skärmen på en gång".
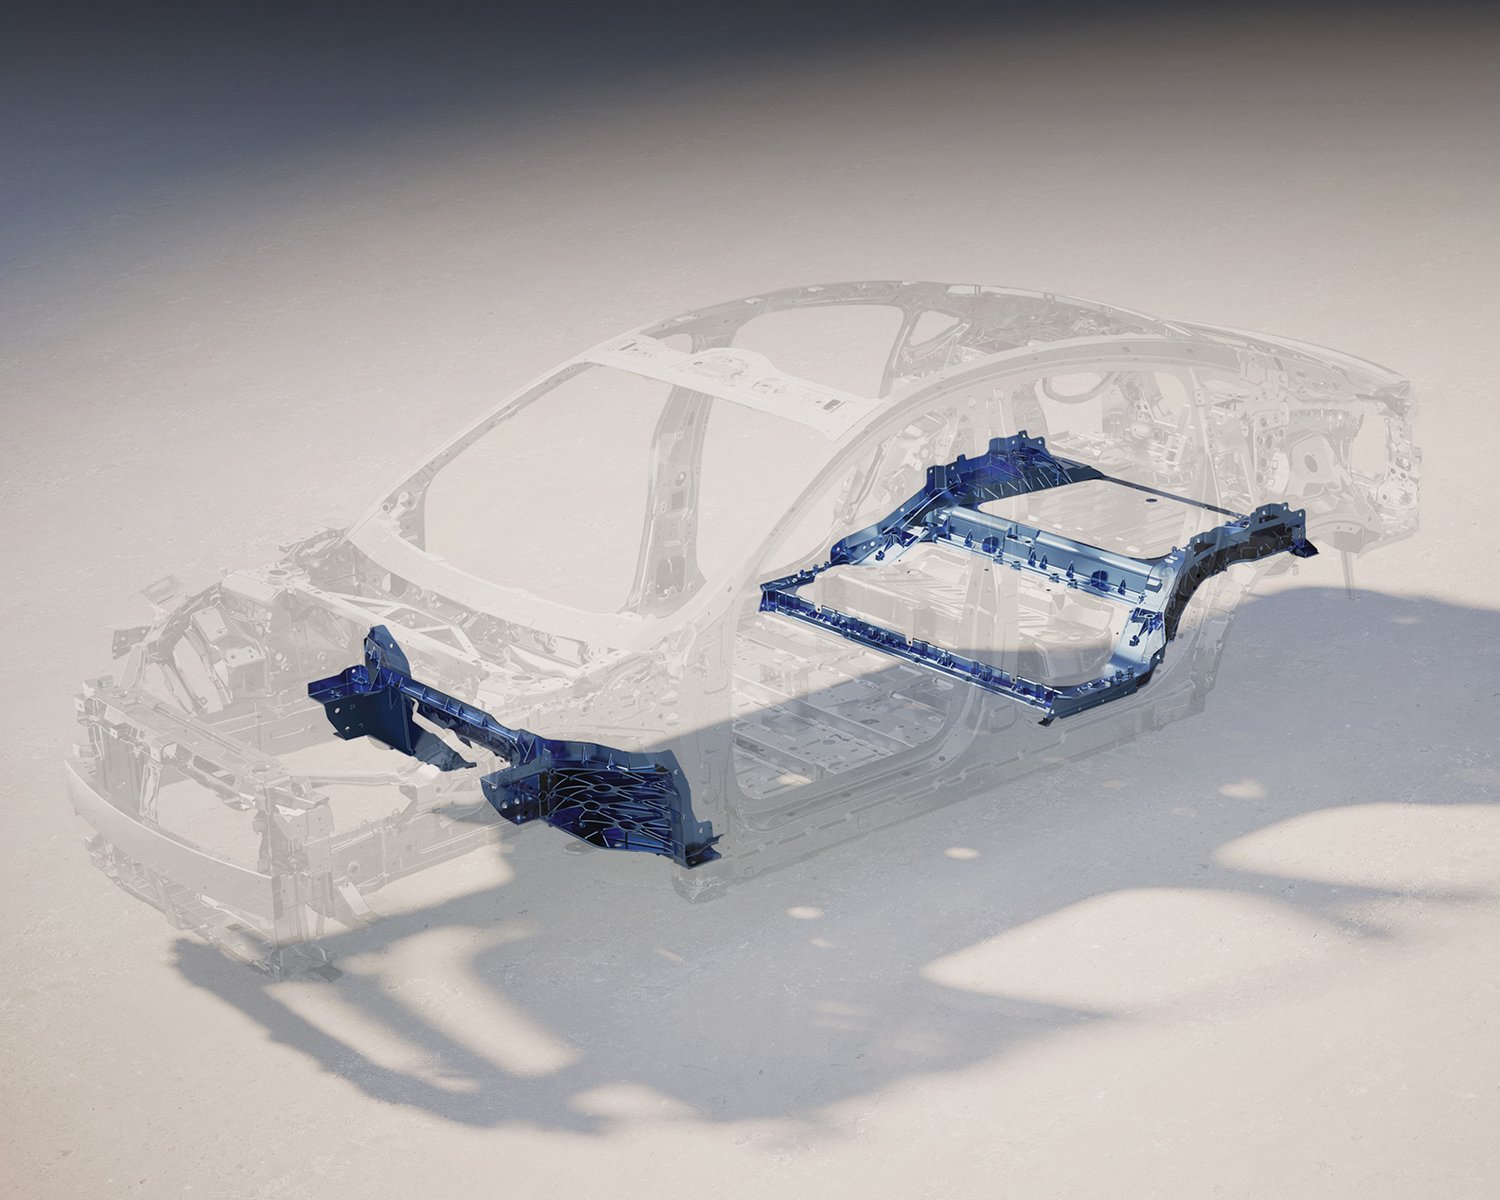
V. Kaross och form: avvägningen mellan aerodynamik och strukturell styvhet
Även om officiella data som luftmotståndskoefficient inte har offentliggjorts, kan man ur form och dimensioner sluta sig till några ingenjörsmässiga inriktningar:
Låg profil + liten anksvans + diffusor
Gynnsamt för att kontrollera karossens lyfttendens vid hög hastighet och förbättra bakvagnens luftflödesavskiljning;
I sidvind och filbytesscenarier bidrar det till ökad stabilitet i karossattityden.
Karossbredd 1905 mm
En bredare kaross är gynnsam för krängningskontroll och lateral stabilitet;
Samtidigt ökar det sidoutrymmet i kupén, vilket är positivt för sätesplacering och åkkomfort.
Detaljbehandling av framljus, backspeglar och bakljus
Ljusenheternas och de yttre backspeglarnas utformning är inte bara en designfråga utan påverkar direkt vindbrus och lokala virvelbildningar;
Att backspeglarna sitter i dörrpanelområdet är vanligtvis en avvägning mellan sikt, vindbrus och strukturstyrka.
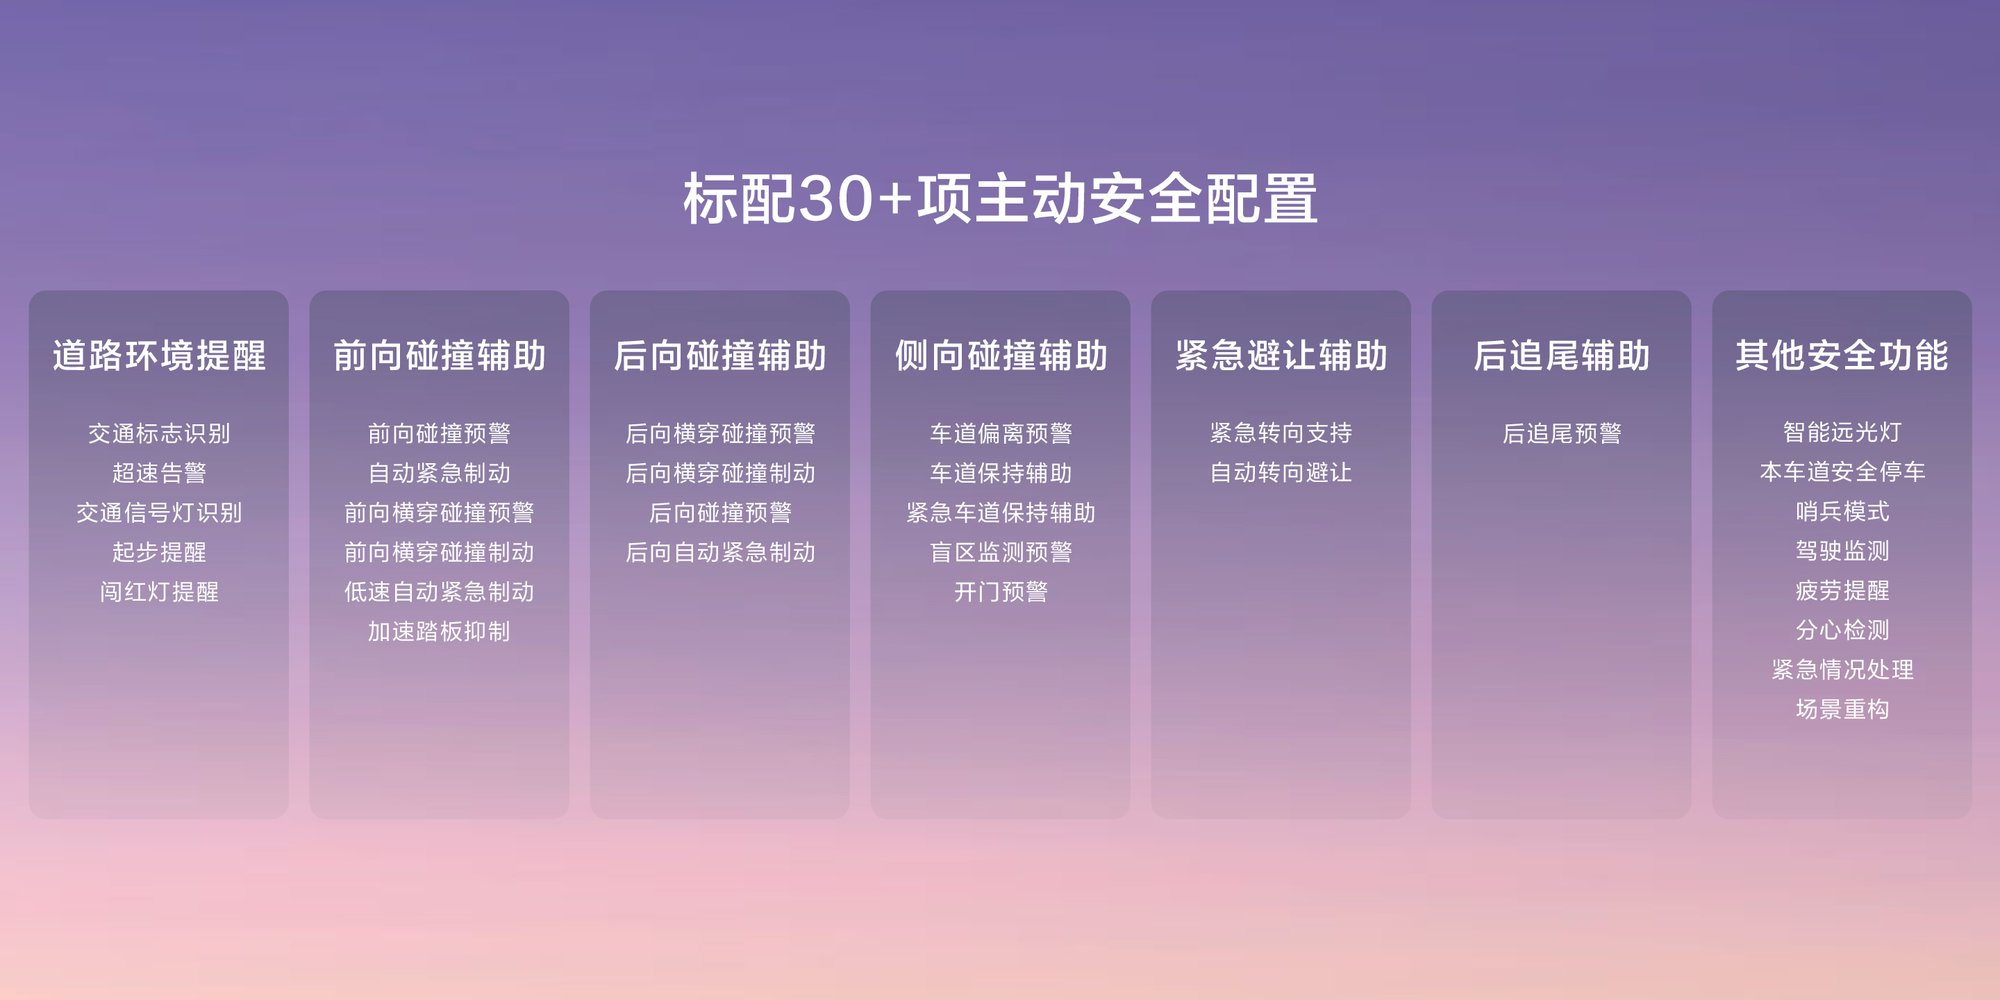
VI. Sammanfattning ur ingenjörsperspektiv: vilka "konkreta problem" löser den här bilen?
Om man enbart sammanfattar Deepal L06 i ingenjörstermer:
Fordonsdynamik:
Genom magnetorheologisk aktiv fjädring + högt älgtestresultat erbjuds en lösning med högre gränsstabilitet och kompromiss för vardagskomfort.
Perception och beräkning:
Lidar i alla versioner + 3 nm cockpit-chip reserverar hårdvarugrund för framtida avancerad förarassistans och komplexa cockpitapplikationer.
Energihantering:
Kombinationen 200 kW enkelmotor + två batterikapaciteter täcker olika behov från stadspendling till medellånga/långa resor, med hänsyn till både kostnad och prestanda.
HMI och användarbörda:
Informationsskiktning mellan stor AR-HUD + mittskärm minskar informationsbearbetningsbelastningen vid körning och ökar interaktionseffektiviteten.
Ur detta perspektiv är Deepal L06 inte helt enkelt en produkt som "ser ut att ha hög utrustningsnivå", utan försöker inom flera nyckelområden av fordonsingenjörskonst föra ned tekniska lösningar från medelklass/premiumklass till 130 000–150 000-yuanklassen.
Du kan se på den utifrån estetik, varumärke och pris, men om man plockar isär den ur ingenjörsperspektiv är den mer:
En mellanstor helelektrisk sedan som med "hårdvaruöverskott" och "dynamisk säkerhetsmarginal" som utgångspunkt därefter talar om intelligens och komfortupplevelse.